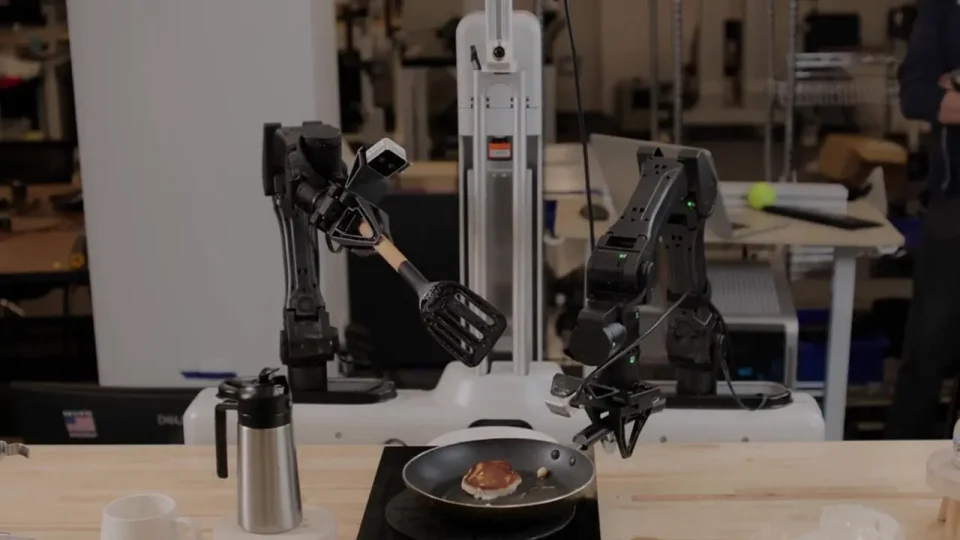
Skild AI S1 pokazuje drugačiji način zadavanja posla robotu: umesto novog prilagođavanja modela za svaku radnju, operater mu daje video-demonstraciju. NVIDIA je 10. septembra predstavila ovaj pristup kroz saradnju sa Skildom. Reč je o rezultatima koje objavljuju kompanije uključene u razvoj, a ne o našem nezavisnom testu.
Prema NVIDIA objavi, prikazani zadaci obuhvataju sađenje biljke, pripremu palačinki, kafe i sklapanje kompleta. Navode se poslovi koji traju do deset minuta. Važno je odvojiti sposobnost izvođenja demonstriranog zadatka od tvrdnje da robot pouzdano može da uradi bilo koji posao u bilo kom prostoru.
Skild AI S1 koristi snimak kao uputstvo
U Skildovom istraživačkom prikazu objašnjeno je da video ulazi u kontekst modela, koji zatim određuje radnje u odnosu na telo robota i trenutnu scenu. Za prikazane primere nisu menjane težine modela naknadnim treniranjem za konkretan zadatak. To ne znači da prethodne obuke nije bilo: upravo ona treba da omogući ovakvo prilagođavanje.
Autori razlikuju zadatke poznate iz obuke i ranije neviđene zadatke, kao i kratke radnje naspram dugih nizova koraka. Ta podela je važna za čitanje demonstracija. Podizanje jednog predmeta i završavanje složenog postupka nisu jednako zahtevne provere, čak i kada oba snimka na prvi pogled izgledaju impresivno.
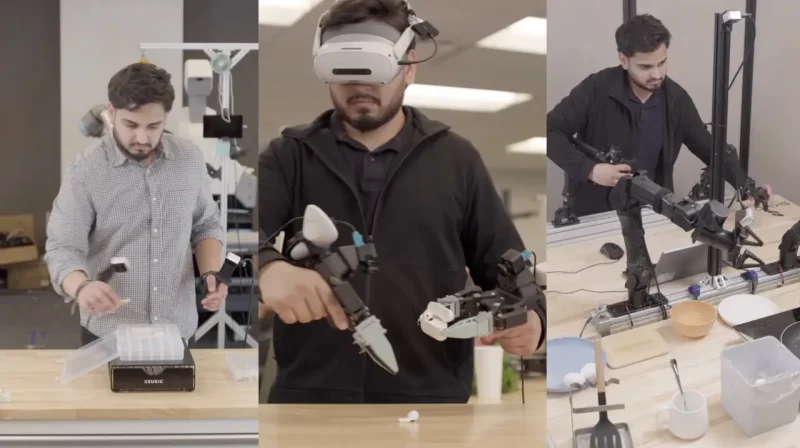
Naše tumačenje je da je ovde najzanimljivije smanjenje posla potrebnog da čovek objasni novu proceduru. Zamislite radno mesto na kome se redosled pakovanja često menja. Koristan sistem ne bi morao samo da ponovi pokret, već da prepozna cilj, predmete i trenutak kada je korak završen. Takav primer ilustruje pitanje koje treba testirati, a ne dodatnu potvrđenu mogućnost S1.
Šta rezultat od 66 odsto zapravo govori
NVIDIA prenosi da je u Skildovim proverama novih zadataka uspešnost po koraku bila približno 66 odsto, naspram devet odsto kod poređenog sistema. To nije isto što i uspešnost kompletnog zadatka, niti dokazuje da bi isti odnos važio u svakoj fabrici. Bez razumevanja metrike lako je od korisnog rezultata napraviti preveliko obećanje.
Ne propustite ovo
Za praktičnu procenu tražili bismo broj ponavljanja, definiciju uspeha, učestalost ljudske intervencije i snimke neuspelih pokušaja. Takođe bismo proverili šta se dešava kada predmet promeni položaj ili je radna površina drugačija. Ova pitanja nisu tvrdnja da sistem pada na tim proverama, već kriterijumi za ozbiljno poređenje robota.
Zašto su simulacija i obuka različiti poslovi
NVIDIA Isaac Sim opisuje kao okvir za simulaciju, testiranje i generisanje sintetičkih podataka u fizički zasnovanim virtuelnim okruženjima. U njega se mogu uneti modeli robota i scene, podesiti materijali, fizika i senzori, pa proveravati ponašanje sistema pre rada na stvarnoj opremi.
Takvo okruženje omogućava kontrolisano menjanje uslova, recimo položaja objekata ili osvetljenja. Njegova vrednost je u ponovljivosti: isti problem možete ponovo zadati i pratiti kako promena modela utiče na rezultat. Ipak, virtuelna provera sama po sebi nije dokaz da je konkretno fizičko postrojenje spremno za samostalan rad.
Isaac Lab ima drugu ulogu: NVIDIA ga opisuje kao lakši okvir za učenje robota, izgrađen na Isaac Sim osnovi. Namenjen je postupcima kao što su učenje potkrepljivanjem, imitacija i planiranje kretanja. Jednostavno rečeno, simulacija obezbeđuje okruženje za iskustvo, a okvir za učenje organizuje način na koji se to iskustvo koristi.
Šta bi trebalo proveriti pre stvarne primene
Naš predlog za svaku ovakvu demonstraciju jeste da prvo odredite granice zadatka. Šta robot sme da dodiruje? Ko prekida postupak kada predmet ispadne? Kako se potvrđuje završetak posla? Tek zatim ima smisla govoriti o brzini, jer brz neuspešan ciklus nije korisna automatizacija.
Za širi kontekst pročitajte naš pregled Arm okvira nivoa robotskih sposobnosti. On pomaže da odvojimo različite nivoe autonomije, ali ga ovde ne koristimo da S1 samostalno dodelimo ocenu ili nivo koji autori nisu potvrdili.
Ne propustite ovo


S1 je zato vredan praćenja kao istraživački i razvojni pravac. Za čitaoca je najvažnije da video može biti uputstvo robotu, ali da dobar prikaz još nije kompletna procena pouzdanosti. Sledeći snažan dokaz bili bi uporedivi rezultati kroz mnogo ponavljanja, sa jasno zabeleženim greškama i granicama sistema, umesto samo izabranih uspešnih kadrova.
Kupac industrijskog sistema zato bi trebalo da traži probu na sopstvenom zadatku, uz unapred dogovorene kriterijume. Demonstracija pripreme kafe ne zamenjuje proveru sklapanja elektronske komponente, kao što ni uspeh na jednom radnom mestu ne opisuje automatski sva ostala.